个人简介
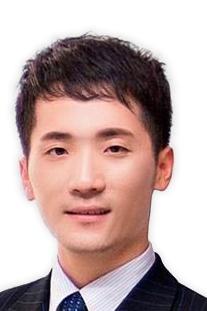
冯晓东,浙江省高校领军人才,现任河海大学未来技术学院教授、博导,中国工程院外籍院院士谢亿民教授团队成员。美国土木工程学会(ASCE)会员,国际薄壳与空间结构协会会员(IASS)会员。主要从事智能结构与柔性机器人、可展与可折叠结构、大跨度空间结构的形态设计与优化、主动振动控制、驱动优化、健康监测与路径规划等研究。以第一/通讯作者发表高水平论文60余篇,授权发明专利6项,主持国家级和省部级以上项目5项。获省部级科学技术奖励8项(第一完成人二等奖3项,主要完成人一等奖4项,二等奖1项)。《动力学与控制学报》、《建筑钢结构进展》等期刊青年编委,《空间结构》期刊常务理事,担任中国钢结构协会专家委员,同时也是Soft Robotics、Structural Control & Health Monitoring、Engineering structures、Composite Structures、IEEE-Transactions on Mechatronics等30余本国际知名SCI期刊审稿人。
个人资料
- 出生年月: 1987-06-12 00:00:00.0
- 学历: 博士研究生毕业
- 毕业院校: 中南大学
教育经历
-
2010.09-2016.06,中南大学,结构工程,博士
-
2006.09-2010.06,中南大学,土木工程,学士
工作经历
-
2025.07-至今,河海大学,教授,研究生与项目管理办公室主任
-
2022.07-2023.07,京都大学(日本),访问学者
-
2018.11-2021.01,浙江大学,博士后
-
2017.11-2024.11,浙江精工钢结构集团有限公司,技术顾问
-
2016.07-2025.06,绍兴大学,教授,实验室主任
研究领域
1. 智能结构与柔性机器人
柔性机器人、仿生机器人与水下机器人的设计、研发与应用
智能可动、可展、可折叠结构理论研究与技术研发
人工智能与机器学习在智能结构与柔性机器人中的应用
智能结构与材料协同设计
2. 大跨度空间结构
网架、网壳、张拉整体、张弦梁、索穹顶、弦支穹顶、膜结构等结构体系设计与研发
大跨度空间结构形态设计与优化、力学性能分析、主动振动控制、生命周期健康监测
3. 智能制造与智能建造
增材制造的理论与技术创新
预制装配式结构(混凝土,钢结构,钢混组合结构)的智能建造
科研项目
-
1、XXX水电站机械检修工装设计制作技术开发,2026.08-2026.12,项目负责人,企业委托
-
2、既有钢结构加固更新技术体系及新装备研发,2025.12-2028.12,课题负责人,长三角科技创新共同体联合攻关项目,2025CSJGG04100,中央引导地方科技发展资金
-
3、基于材料-结构协同变形的柔性张拉整体可动结构智能控制研究,2025.01-2028.12,项目负责人,国家自然科学基金面上项目,52478189
-
4、智慧城市建设背景下的建筑群体改造、结构加固与拆除工程设成套技术开发,2024.12-2027.12,项目负责人,企业委托
-
5、智能张拉整体结构的动态适应性与自主决策研究,2025.09-2027.09,项目负责人,常州市领军型创新人才引进培育项目,CQ20250071
-
6、部分包覆钢-混凝土组合结构体系建造全过程咨询,2024.08-2025.07,项目负责人,企业委托
-
7、桥梁构件预制智慧工厂内多种生产设备功效分析研究,2021.03-2023.02,项目负责人,企业委托
-
8、桥梁预制工厂智能定位系统及信息技术研究,2021.03-2023.02,项目负责人,企业委托
-
9、自适应聚合式张拉整体结构形态分析与智能调控研究,2020.01-2022.12,项目负责人,国家自然科学基金青年科学基金项目,51908356
-
10、“钻石型”预制装配式盖梁施工关键技术研究,2020.04-2022.03,项目负责人,企业委托
-
11、基于智能驱动的聚合式张拉整体结构自适应调控机制研究,2019.10-2021.09,项目负责人,中国博士后科学基金面上项目,2019M662056
-
12、自适应张拉整体网格结构智能调控机制研究,2019.01-2021.12,项目负责人,浙江省自然科学基金,LQ19E080013
-
13、城市快速路预制钢套式立柱施工关键技术研究,2020.04-2022.03,项目负责人,企业委托
-
14、桥梁构件智能焊接关键技术研究,2021.03-2023.02,项目负责人,企业委托
-
15、装配式铰接钢框架-束柱墙住宅体系,2020.09-2021.09,项目负责人,企业委托
-
16、多自应力模态张拉整体网架结构初始找形研究,2017.10-2019.09,项目负责人,绍兴市科技计划项目,2017B70064
-
17、预应力索杆网格结构成形机理及试验研究,2017.09-2019.08,项目负责人,浙江省空间结构重点实验室开放基金,201704
论文
-
1、Actuation Optimization of Tensegrity Robotics Based on Minimization of Input Energy,Soft Robotics,SCI,2026,Xiaodong Feng,Jianzhao Peng,Shubin Zhao
-
2、Topological form-finding analysis of regular tensegrity structure based on parallel component coding algorithm,Structures,SCI,2025,Wanpeng Zhang,Xiaodong Feng,Xian Xu,76: 108906
-
3、六杆张拉整体翻滚机器人驱动优化设计,机器人,EI,2025,冯晓东,宋思远,赵树彬,47(05), 636-645,707
-
4、Comprehensive evaluation and accurate prediction of mechanical performance for prestressed conical Levy cable domes,Thin-Walled Structures,SCI,2026,Zhengduan Li ,Jingyi Zhang ,Pan Shi,Xiaodong Feng,231: 115583
-
5、星球探测张拉整体机器人的索驱动策略优化,航空学报,EI,2025,冯晓东,李城伟,刘珂,46(15), 431552.
-
6、基于天牛须遗传杂交算法的张拉整体结构吸能优化研究,哈尔滨工程大学学报,EI,2025,8. 冯晓东,沈军,郑亦汶,46(7), 1379-1387
-
7、基于节点松弛法的张拉整体结构力学性能分析,工程力学,EI,2025,冯晓东,冯达,赵文雁,56(2), 238-248
-
8、多自应力模态张拉整体结构质量优化研究,工程科学与技术,EI,2025,10. 冯晓东,娄晓峰,郑亦汶,57(6), 152-162
-
9、Trajectory planning on rolling locomotion of spherical movable tensegrity robots with multi-gait patterns,Soft Robotics,SCI,2024,Xiaodong Feng,Jingyao Zhang,Makoto Ohsaki,11(5): 725-740
-
10、Vibration control and robustness analysis of tensegrity structures via fuzzy dynamic sliding mode control method,,Structures,SCI,2024,Xiaodong Feng,,Xiaoyu Wang,Shubin Zhao,67: 106931
-
11、Study on lightweight design of tensegrity structures with multi-self-stress modes,Structures,SCI,2024,Xiaodong Feng,Xiaofeng Lou,Hui Lv,65: 106750
-
12、A novel method for optimizing energy absorption of tensegrities with multi-self-stress modes,Structures,SCI,2024,Xiaodong Feng,Jun Shen,Wenyan Zhao,64: 106500
-
13、基于动态滑模的张拉整体结构振动控制研究,振动与冲击,,EI,2024,冯晓东,王晓煜,郑亦汶,43(14), 293-300.
-
14、Optimal active vibration control of tensegrity structures using Fast Model Predictive Control Strategy,Structural Control & Health Monitoring,SCI,2023,Xiaodong Feng,Yangbiao Fan,Haijun Peng,2076738
-
15、基于方案矩阵编制策略的张拉整体结构拓扑形态研究,土木工程学报,EI,2021,冯晓东,章万鹏,罗尧治,54(8): 75-86
-
16、The topology finding algorithm of tensegrity structures based on scheme matrix strategy,Composite Structures,SCI,2021,Xiaodong Feng,Wanpeng Zhang,Jianbo Sa,,275: 114429
-
17、天牛须遗传杂交算法的研究与应用,计算机工程与应用,EI,2021,30. 冯晓东,黄世荣,杨伟家,57(15): 90-100
-
18、Energy‐based comparative analysis of optimal active control schemes for clustered tensegrity structures,Structural Control & Health Monitoring,SCI,2018,Xiaodong Feng,Yaowen Ou,Mohammad S. Miah.,e2215: 15503952
-
19、Dynamic behavior and vibration mitigation of a spatial tensegrity beam,Engineering Structures,SCI,2018,Xiaodong Feng,Mohammad S. Miah,Yaowen Ou,17: 1007-1016
-
20、The optimal initial self-stress design for tensegrity grid structures,Computers & Structures,SCI,2017,Xiaodong Feng,193: 21-30
-
21、Geometrical nonlinear elasto-plastic analysis of tensegrity systems via the co-rotational method,Mechanics Research Communications,SCI,2017,Xiaodong Feng,Shaohua Guo,79: 32-42.
科技成果
-
1、一种基于电磁组件滚球驱动的曲杆张拉整体机器人,202111317435.5,冯晓东,徐佶,王奇,冯达,杨伟家,娄晓峰,发明专利,授权
-
2、一种6杆曲杆张拉整体可动结构,202111317416.2,冯晓东,徐佶,王奇,撒剑波,樊杨彪,王晓煜,发明专利,授权
-
3、一种仿生水母机器人推进与抓取协同控制方法,202611267675.1,冯晓东、田子豪、王开禹、庄子成、徐文志、王佳伟、樊跃民,发明专利
-
4、一种轻量化分离式抓取和推进触手的仿生水母,202611267631.9,冯晓东,韦俊舟,庄子成,王开禹,徐文志,柔佳伟,樊跃民,发明专利
-
5、一种适用于强风地区张弦桁架的双向受力可调节装置,201910704940.1,冯晓东,刘圣威,王奇,黄世荣,戴冠欧,陈灿,发明专利,授权
-
6、一种适用于张弦桁架结构消能减震的可调节装置,201910699337.9,冯晓东,刘圣威,王奇,章万鹏,胡晋荣,撒剑波,发明专利,授权
-
7、一种适用于张拉整体结构施工的装置,201911111183.3,冯晓东,戴冠鸥,王奇,章万鹏,陈灿,杨伟家,撒剑波,发明专利,授权
-
8、一种太阳能供电滑块的6杆曲杆张拉整体机器人,202111317463.7,徐佶,冯晓东,王奇,冯达,沈军,娄晓峰,发明专利,授权
开授课程
-
1、创新思维训练Ⅰ(项目式),本科,75.0,69.0
-
2、自动控制原理,本科,72.0,72.0
教学成果
1. 北京某国际机场航站楼核心区南区钢结构施工技术及创新,2024浙江省研究生优秀教学案例
2. 浙江省专业学位研究生优秀实践成果, 2023, 浙江省研究生教育学会
3. 浙江省专业学位研究生优秀实践成果, 2022, 浙江省研究生教育学会
4. 2021年浙江省第十九届大学生结构设计竞赛,一等奖,指导教师
5. 2022年浙江省第二十届大学生结构设计竞赛,一等奖,指导教师
社会职务
1. 中国钢结构协会专家委员
2. 中国钢结构协会空间结构分会专家委员
3. 浙江省钢结构协会专家委员
4. 浙江省装配式建筑评价认定专家
5. 《动力学与控制学报》 青年编委
6. 《空间结构》常务理事
7. 《建筑钢结构学报》青年编委
荣誉及奖励
-
1、智能张拉整体结构形态设计与运动控制关键技术,2025年度中国钢结构协会科学技术进步奖,1/10,二等奖
-
2、复杂索杆空间结构设计、控制及数字化建造关键技术,2024年度中国钢结构协会科学技术进步奖,1/10,二等奖
-
3、超大跨度复杂索杆空间结构关键技术研发及应用,2024年度中国发明协会创业奖创新奖,1/8,二等奖
-
4、大跨空间结构体系创新与设计分析施工一体化关键技术及应用,2025江西省科学技术奖,5/10,二等奖
-
5、空间整体张拉式单边悬索组合桥结构体系创新与成套建造技术研究,2024年度中国钢结构协会科学技术进步奖,3/15,一等奖
-
6、柔性空间结构体系创新与智能建造关键技术,2025年度中国钢结构协会科学技术进步奖,6/15,一等奖
-
7、超大跨度肋环型弦支穹顶结构实施关键技术研究,2022年度中国钢结构协会科学技术进步奖,8/15,一等奖
-
8、多棱角变截面预制装配式盖梁施工关键技术研究,2021年度绍兴市柯桥区创新奖,5/10,二等奖
招生信息
欢迎对智能结构与柔性机器人、智能结构与智能控制、强化学习、智能建造与重大工程装备等研究方向感兴趣的同学报考或联系咨询。团队注重力学—结构—机器人—人工智能—智能制造的多学科交叉,强调理论研究、数值仿真、智能算法与工程实践相结合,欢迎具有创新意识和工程实践兴趣的同学加入。
专业背景要求:优先考虑力学、机械工程、土木工程、机器人工程、自动化、智能制造工程、人工智能、计算机科学与技术等相关专业背景的学生,同时欢迎数学、材料、电子信息等相关专业、具有良好数理基础和科研兴趣的同学咨询,尤其欢迎对MATLAB、Python、MuJoCo、有限元分析、机器人控制、深度学习与强化学习等方向感兴趣的同学加入。 主要研究方向:1)张拉整体结构与柔性机器人
开展张拉整体结构构型设计、找形与优化、动力学建模、可动与可展开结构、柔性机器人及仿生机器人研究,重点关注复杂环境下机器人的滚动、跳跃、越障、着陆缓冲与多模态运动。 2)机器人智能控制与强化学习
面向柔性及张拉整体机器人运动控制问题,开展强化学习、深度强化学习、智能决策、路径规划、多传感信息融合及自适应控制研究,探索人工智能方法在复杂非线性结构与机器人控制中的应用。 3)智能结构与数字孪生
结合视觉、光纤、IMU、力/位移及接触压力等多源传感技术,研究结构状态感知、数字孪生、智能监测、损伤识别及结构安全评估,实现大型工程结构与智能装备的感知—分析—决策—控制一体化。 4)智能建造与重大工程装备
面向水电工程、大跨度空间结构及重大基础设施,开展智能施工装备、可展开检修装备、机器人化施工、结构机电一体化及智能运维研究,推动科研成果在实际大型工程中的应用。 招生专业及学院:主要面向河海大学相关学科专业招收硕士研究生和博士研究生,具体招生学院、招生专业及招生计划以河海大学当年度研究生招生目录为准。 欢迎有志于从事力学、结构、机器人与人工智能交叉研究的优秀本科生提前联系,参与科研项目、学科竞赛及创新实践。 招生名额:1)硕士研究生: 3-5名/年
2)博士研究生: 1-3名/年
3)同时欢迎优秀本科生参与团队科研项目及创新实践
青年教师及博士后:长期欢迎力学、结构工程、机器人工程、智能制造、自动控制、人工智能等相关方向优秀博士、博士后及青年科研人员开展合作,共同围绕智能结构、柔性机器人与智能工程装备开展交叉研究。
邮箱:xiaodong.feng@hhu.edu.cn
|